Um robô escaneia a peça antes de começar a desbastá-la
Bruno Belissimo
Na edição de
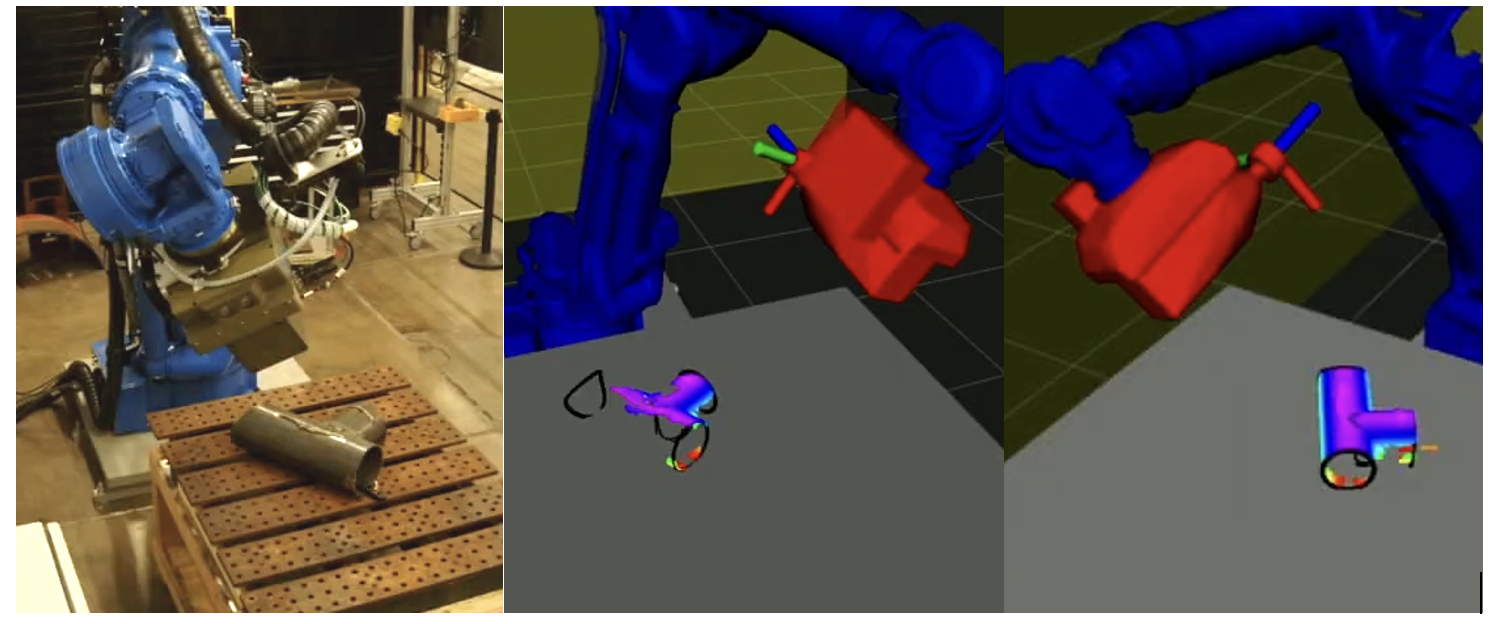
Num projeto detalhado pelo ARM Institute em junho, uma célula robótica usa visão para planejar o acabamento de peças metálicas. A proposta enfrenta uma dificuldade comum: cada peça pode chegar com pequenas diferenças.
O que você precisa saber
- O sistema captura a geometria, reconstrói um modelo em 3D, identifica o material a remover e planeja o caminho da ferramenta. A equipe reúne CapSen Robotics, Ohio State, Southwest Research Institute e Yaskawa.
- A demonstração usou duas geometrias, uma viga e um tubo em T. Cordões de solda foram aplicados repetidamente para representar material a desbastar. O robô completou a sequência de escanear, planejar e executar nessas condições.
- Esse desenho tenta reduzir a necessidade de programar manualmente cada variação. O resultado relatado é uma demonstração técnica com peças definidas, sem apresentar um retorno financeiro medido para qualquer fundição.
Por que importa
Para uma empresa com produtos variados, o desafio costuma ser a adaptação entre lotes. Um sistema que observa a peça antes de agir pode abrir espaço para automação onde uma trajetória fixa sozinha não resolve.